1/5
Kako Google Maps prepoznaje gužve i pronalazi najbržu rutu?
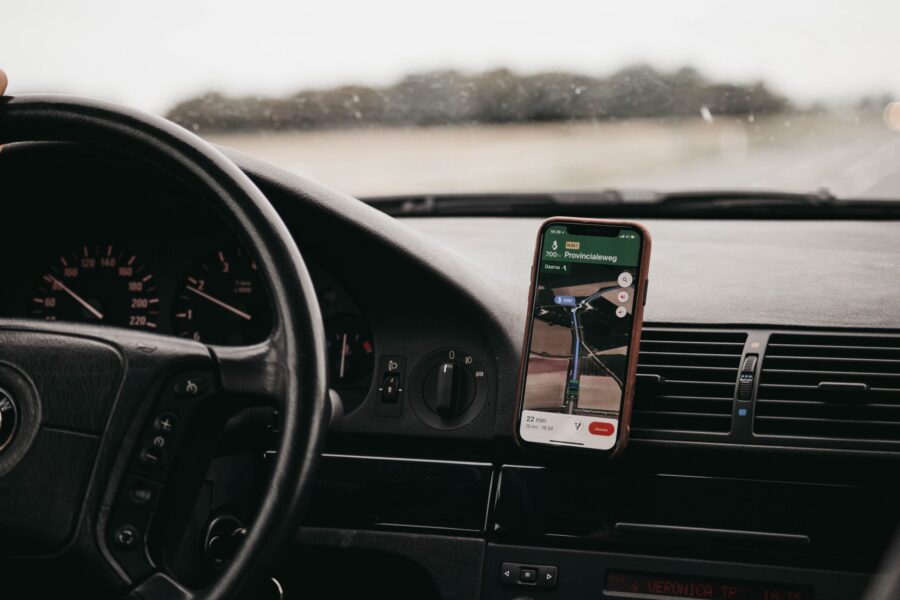


Saznajte kako Google Maps koristi GPS, podatke o saobraćaju i vještačku inteligenciju da prepozna gužve, procijeni trajanje puta i pronađe bržu rutu.
Google Maps ne određuje najbržu rutu samo na osnovu udaljenosti između dvije tačke. Aplikacija koristi podatke o kretanju vozila, trenutnom stanju na putevima i ranijim saobraćajnim obrascima, a uz pomoć vještačke inteligencije procjenjuje koliko će putovanje trajati i postoji li bolja alternativa.
Kako je Google ranije objasnio, sistem kombinuje podatke o trenutnom saobraćaju sa istorijskim obrascima i modelima mašinskog učenja kako bi predvidio moguće zastoje, uključujući i one koji se još nisu dogodili.
Kako Google Maps prepoznaje gužvu
Dok korisnici koriste navigaciju, Google Maps može da obrađuje agregirane podatke o lokaciji i kretanju uređaja kako bi procijenio brzinu saobraćaja na pojedinim dionicama puta.
Ako se vozila na putu kojim se obično kreću brzo odjednom znatno uspore, to može biti znak da je nastala gužva. Na taj način sistem dobija sliku o stanju na putevima, umjesto da se oslanja samo na unaprijed unesena ograničenja brzine.
Google navodi da se podaci o navigaciji koriste za prikaz trenutnih saobraćajnih uslova, prepoznavanje poremećaja i pronalaženje bržih alternativnih ruta.
Međutim, GPS lokacija telefona nije uvijek potpuno precizna. Signal može odstupati, posebno u blizini visokih zgrada, u tunelima ili na složenim raskrsnicama. Zbog toga sistem mora da procijeni na kojem se putu uređaj zaista nalazi, koristeći podatke o lokaciji i kretanju. Taj postupak poznat je kao map matching, odnosno povezivanje lokacijskih podataka sa mapom.
Za procjenu trajanja putovanja važni su i istorijski podaci o saobraćaju. Oni pokazuju kako se vozila obično kreću određenim putem u različito doba dana. Usporena vožnja kasno noću može biti neuobičajena, dok je tokom popodnevnog špica očekivana.
Kombinovanjem ranijih obrazaca i podataka u realnom vremenu, Google Maps procjenjuje kakvi bi uslovi mogli biti ne samo u trenutku polaska već i tokom nastavka putovanja.
Zašto najkraći put nije uvijek i najbrži
Prilikom izračunavanja rute, navigacioni sistem posmatra putnu mrežu kao skup povezanih raskrsnica i dionica. Za svaku dionicu procjenjuje koliko je vremena potrebno da se njome prođe, pa najkraći put po udaljenosti ne mora biti i najbrži.
Osim saobraćajnih gužvi, Google Maps uzima u obzir i druge dostupne informacije, poput kvaliteta puta, ograničenja, radova, zatvorenih dionica i prijavljenih incidenata. Zbog toga aplikacija ponekad može preporučiti duži pravac ako procijeni da će se njime do odredišta stići ranije.
Kako se ruta mijenja tokom vožnje
Saobraćajni uslovi mogu se promijeniti i nakon polaska. Ako sistem procijeni da se na planiranoj ruti očekuje zastoj ili da postoji povoljnija alternativa, može ponuditi drugi pravac.
Procjena se zasniva na dostupnim podacima i predviđanju trajanja putovanja, pa preporučena ruta nije garancija da će se do odredišta stići u najkraćem mogućem vremenu. Ipak, kombinovanje trenutnih informacija, istorijskih obrazaca i vještačke inteligencije omogućava Google Mapsu da ažurira procjene i ponudi alternativne pravce u skladu sa promjenama na putevima.
Saznajte sve o najvažnijim vijestima i događajima. Pridružite se našoj zajednici na Viberu.